- 기간 - 2025.10 – 2026.06 (Unity 1~2년차)
- 역할 - 센서 모델 설계·개발, 데이터셋 파이프라인, 팀 공유와 교육
- 형태 - Unity 툴셋 (센서 코어, 사실성·환경, 시맨틱, 매핑·데이터셋) + 도메인 랜덤라이저 패키지
- 비중 - 핵심 개발 단독, 고객 프로젝트에서 출발해 내부 자산으로 정리
왜 만들었나
로보틱스와 제조 고객은 인식 AI를 학습시킬 LiDAR 데이터가 대량으로 필요합니다. 그런데 실제 스캔은 느리고 비싸고, 정확한 정답(포즈, 시맨틱, 3D 박스)이 붙어 나오지 않습니다. 비나 안개, 가동 중인 작업장처럼 위험하거나 드문 조건은 아예 모으기 어렵습니다. Unity에는 렌더링, 물리, ROS 연동이 이미 있습니다. 빠진 것은 실제 센서처럼 행동하는 LiDAR 모델과 그 결과를 데이터셋으로 만들어 주는 파이프라인이었습니다. 중공업 고객의 AI 학습 데이터 생성 프로젝트에서 이 공백을 처음 만났습니다.
만든 것
어떤 Unity 씬이든 정밀 LiDAR 센서와 라벨 달린 데이터셋 생성기로 바꾸는 툴셋입니다. VFX용 점군이 아니라 센서 정확도와 데이터 정확성을 목표로 했습니다.
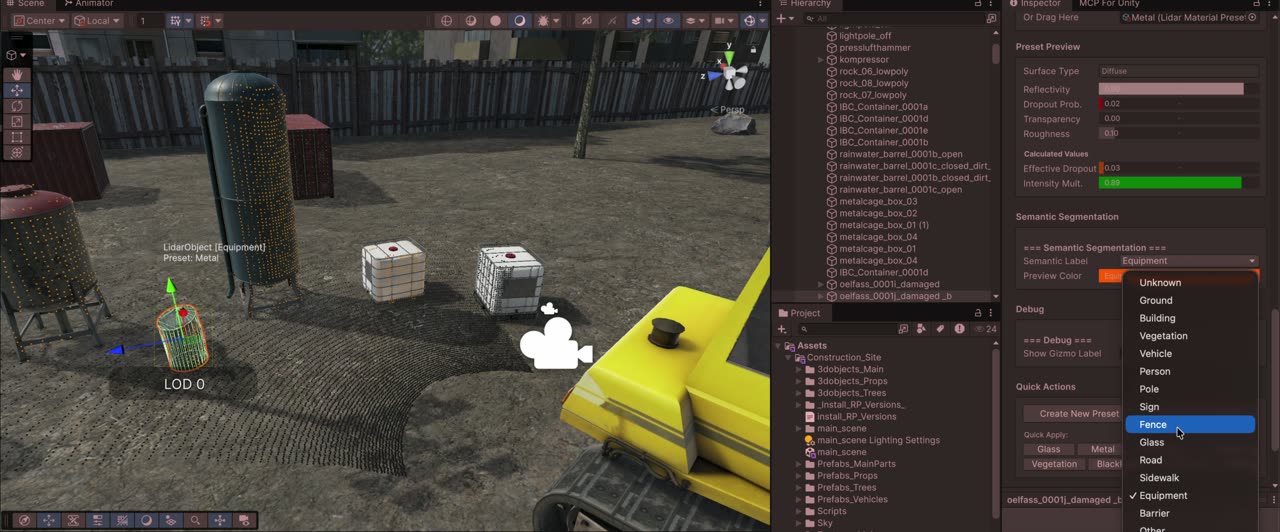
- 센서 코어: URP와 컴퓨트 셰이더로 GPU 깊이 래스터와 점별 ID 패스를 계산하고 비동기로 읽어 점군을 조립
- 실제 센서 모델: 특정 상용 LiDAR의 스캔 패턴과 노이즈를 프리셋으로 재현. 화각, 빔 수, 스캔 모드, 거리, 갱신률
- 사실성과 환경: 센서 노이즈, 그레이징 각도 드롭아웃, 이중 반사, 비·안개 후방산란
- 시맨틱과 재질: 점마다 시맨틱·재질·객체 ID. 차량 도장, 재귀반사, 유리, 물 같은 표면 반사율 프리셋
- 매핑과 데이터셋: 점유·비용 지도, 포즈 제공자, 바이너리·PLY·KITTI 기록기, ROS2 PointCloud2와 IMU 스트리밍
- 에디터 워크플로: 캡처 전에 레이어·재질·태그를 검사하는 씬 검증 마법사, 로봇을 씬에 자율 주행시켜 프레임·포즈·3D 박스를 쓰는 데이터셋 레코더, 재현 가능한 내보내기 프로파일
같은 흐름의 카메라 쪽으로 도메인 랜덤라이저를 만들어 합성 이미지를 뽑고, 그 결과로 헬멧 착용 검출 모델(YOLO)을 학습시켜 Unity 추론 엔진에서 돌리는 파이프라인까지 이었습니다. 이 마지막 단계는 KITECH 8일 과정의 마지막 날 교재가 되었습니다.
화면
사업적 결과
- 중공업 고객을 위해 만든 가상 센서 모듈이 이후 전자 대기업의 1일 교육에 그대로 재투입되었습니다. 하나의 자산이 두 고객에게 쓰인 첫 사례입니다.
- 그 인게이지먼트에 대한 만족이 비공개 교육 세 건의 계약 논의로 이어졌습니다.
- Unity의 시뮬레이션 제품 팀이 갖고 있지 않던 센서 기능을 이 작업에서 가져갔습니다. 교육 현장에서 만든 것이 제품으로 흘러간 경우입니다.
- 팀 공유 자료로 정리해 다른 트레이너도 같은 툴셋으로 로보틱스 고객을 만날 수 있게 했습니다.
배운 것
고객은 산업 변화를 가장 먼저 감지하는 센서입니다. 한 고객이 가상 센서를 요구한 뒤 일 년 안에 다른 두 고객이 같은 것을 필요로 했습니다. 고객의 요구를 그때그때 만들어 주는 대신 자산으로 은행에 넣어 두면, 다음 요구는 하루 만에 답할 수 있습니다.